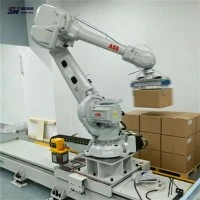
パレタイザーは、あらかじめ設定されたパターンに従って商品をスタックに積み上げるために使用される自動装置で、化学、肥料、穀物およびその他の産業で広く使用されています。その動作原理は主に、ロボットアーム、コンベアベルト、制御システムの 3 つの部分の連携に基づいています。
ロボット アームの動き: パレタイザーの中心コンポーネントはロボット アームで、通常はサーボ モーターによって駆動され、多軸リンクを実現できます。-ロボットアームは、掴み装置(吸盤やグリッパーなど)を介してコンベアベルトから商品を掴み、あらかじめ設定された経路と角度に従って、商品を指定の位置まで移動します。ロボット アームの移動軌跡は制御システムによって正確に計算され、スタックの安定性と効率が確保されます。
コンベアベルト搬送:商品はコンベアベルトを通ってパレタイザーの作業エリアまで搬送されます。コンベア ベルトの速度と位置はセンサーによってリアルタイムで監視され、商品がつかみ位置に正確に到達することが保証されます。-コンベア ベルトの開始-と速度の調整は、さまざまなサイズや重量の商品に対応できるように制御システムによって管理されます。
制御システム: パレタイザーの制御システムは通常、PLC (プログラマブル ロジック コントローラー) または産業用コンピューターを使用し、ロボット アームとコンベア ベルトの動作を調整します。制御システムは、事前に設定されたプログラムに従って商品の積み重ね順序と位置を計算し、積み重ね形状の安定性と美しさを確保します。同時に、制御システムをホスト コンピュータまたは MES システムに接続して、生産データのリアルタイムの監視と管理を実現することもできます。-